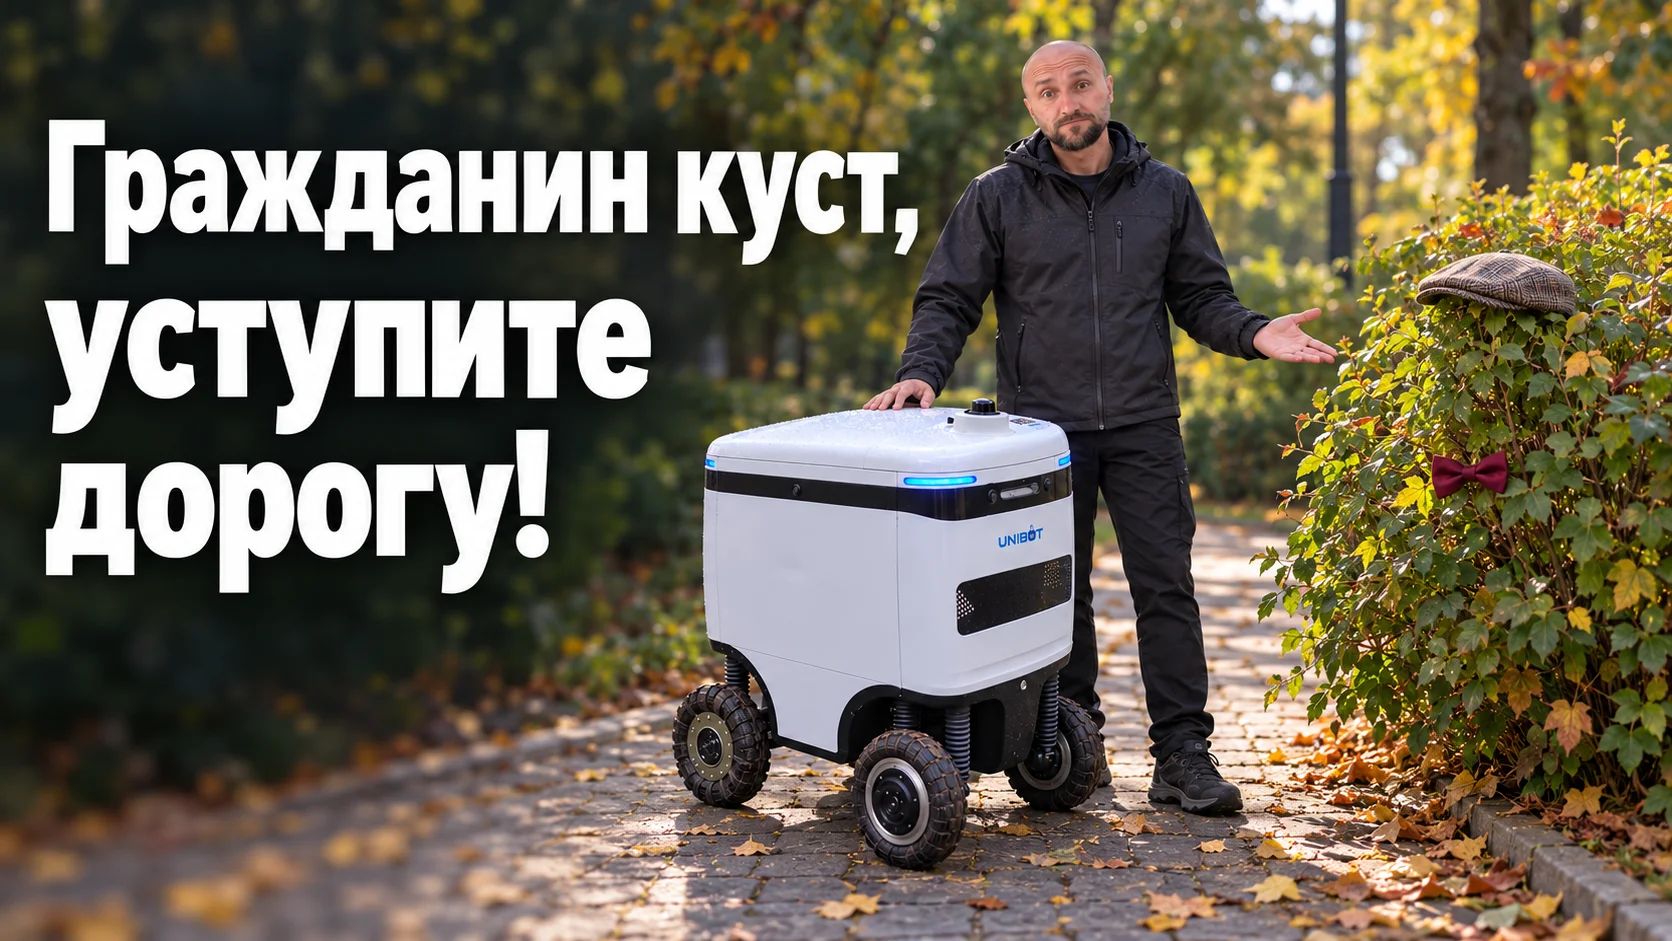
Гражданин куст, уступите дорогу
Full story
False pedestrian detections and missed real obstacles are examined in a perception setup. The material covers PointPillars/RKNN, class matching and IoU, handling Unknown in the tracker, PCL/RANSAC, and a road mask. It includes code and tests involving a 27 cm high box and a person standing in front of the camera.
Разбираем ложных пешеходов и потерю настоящих препятствий: PointPillars/RKNN, сопоставление классов и IoU, Unknown в трекере, PCL/RANSAC и маска дороги. С кодом и проверками на коробке высотой 27 см и человеке перед камерой. Читать далее